Desde siempre el ser humano ha buscado la manera de disponer de ingenios que le liberasen de las tareas más pesadas y monótonas. Los autómatas han seguido un itinerario paralelo (en cuanto a su base de partida y a su desarrollo) a la evolución de las primitivas máquinas mecánicas de calcular hasta llegar al moderno ordenador. Se trata de ingenios creados por el hombre, que abarcan desde el telar creado por Jacquard hasta todo tipo de máquinas, como por ejemplo las máquinas automáticas que expenden billetes, refrescos, tabaco, etc.
Entre los ingenios antiguos más relevantes, cuyos primeros ejemplares datan de la Grecia clásica, se encuentran toda una serie de relojes dotados de mecanismos que les permitían reproducir los movimientos de los planetas que forman el sistema solar alrededor del astro rey. Su construcción y funcionamiento servía para sustentar la idea de que la naturaleza no era más que un reloj construido por el creador y que funcionaba de acuerdo con movimientos completamente regulares y predeterminados durante siglos y siglos. Entre los teóricos de esta idea destaca Julien La Mettrie (17091751), autor de la obra El hombre mecánico (1748), en la que formulaba la idea de que el ser humano podía compararse con un mecanismo de relojería y que, por tanto, los sentimientos y las pasiones eran superfluos.
Con posterioridad, el mecánico francés Jacques Vaucanson (17091782) creó y construyó una serie de autómatas capaces de imitar ciertos procesos fisiológicos, entre los cuales destaca un pato mecánico (Canard digérateur) capaz de «comer», «digerir» y «evacuar» los restos de la digestión; construyó, además, un tambor y un flautista que presentó ante la Academia Real de las Ciencias en 1738. Vaucanson fue también el creador del primer torno equipado con un portaherramientas desplazable (1751) del que se tiene noticia cierta. Otros personajes destacados en el arte de la creación de autómatas fueron Jaquet Droz (17521791), que creó tres androides (autómatas con apariencia humana), y el ingeniero e inventor español Leonardo Torres Quevedo (18521936) quien, en 1912, construyó sus famosos jugadores de ajedrez, capaces de resolver determinados finales de partida entre torre y rey contra rey. Estos trabajos dieron lugar a la aparición de innumerables máquinas, llamadas autómatas, aplicadas tanto a la exhibición como a la realización de funciones concretas (como las máquinas expendedoras antes mencionadas), que actualmente son un elemento fundamental de la automatización de los procesos productivos y a los que se designa con el nombre de robots.
Los robots modernos
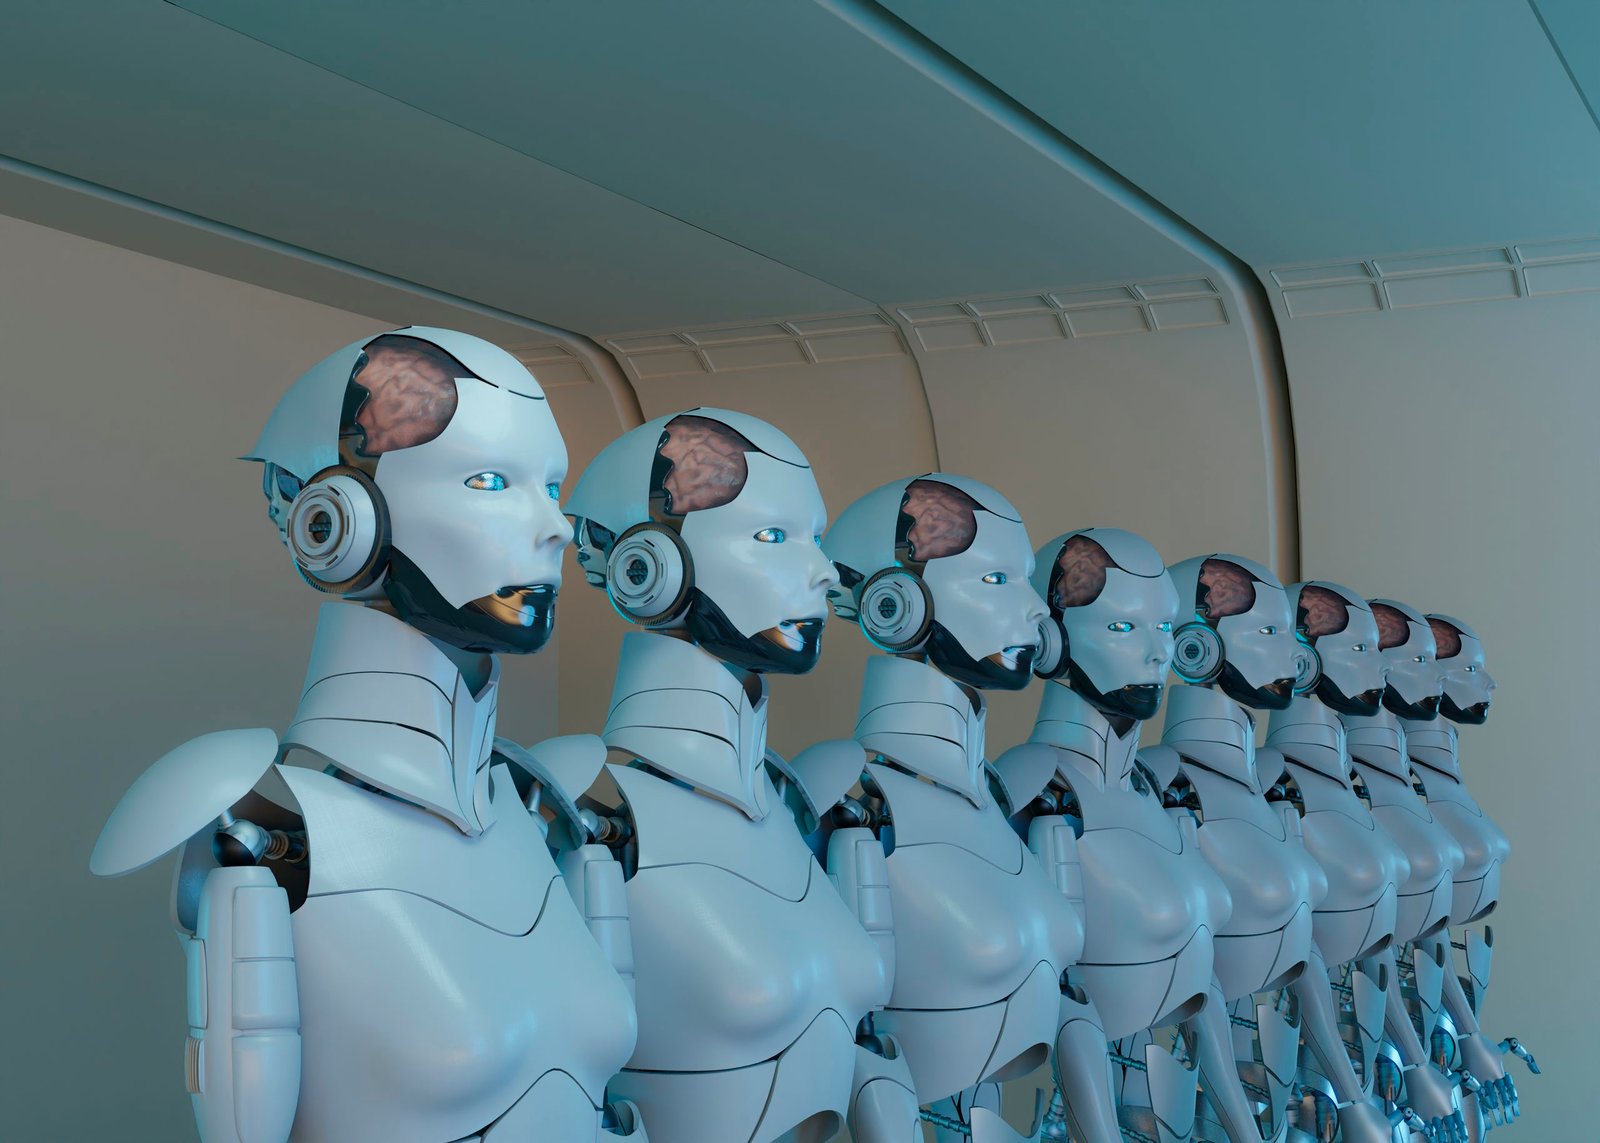
El nombre de robot procede del término checo robota (trabajador, siervo), creado por el escritor Karel Capek. El desarrollo en este campo se dirige hacia la consecución de máquinas capaces de interactuar con el medio en el cual desarrollan su actividad (reconocimiento de formas, toma de decisiones, etc.). La disciplina encargada del estudio y desarrollo de robots es la robótica, síntesis entre la automática y la informática. Para el desarrollo de su tarea, la robótica se sirve de disciplinas como la mecánica, la microelectrónica y la informática, además de incorporar a los ingenios técnicas tales como el reconocimiento y Rossum, crea para liberar a la humanidad del trabajo. El desarrollo en este campo se dirige hacia la consecución de máquinas capaces de interactuar con el medio en el cual desarrollan su actividad (reconocimiento de formas, toma de decisiones, etc.). La disciplina encargada del estudio y desarrollo de robots es la robótica, síntesis entre la automática y la informática. Para el desarrollo de su tarea, la robótica se sirve de disciplinas como la mecánica, la microelectrónica y la informática, además de incorporar a los ingenios técnicas tales como el reconocimiento y análisis digital de las imágenes, el desarrollo de sistemas dotados de capacidades sensoriales, etc. La robótica empezó con el estudio y desarrollo de los robots de la llamada primera generación, es decir, incapaces de detectar los estímulos procedentes del entorno y que realizan las funciones con una secuencia predeterminada y fija. Estos robots han dado paso a los que constituyen la llamada segunda generación, que son capaces de desarrollar algún tipo de actividad sensorial, así como al desarrollo de prototipos multisensoriales capaces de interactuar en un grado muy elevado con el entorno (y que forman la llamada tercera generación).
La creciente demanda de robots y su constante perfeccionamiento, han hecho que cada día se apliquen en mayor medida a los procesos industriales, en sustitución de la mano de obra humana. Dicho proceso, que se inició hacia 1970, recibe el nombre de robotización y ha dado lugar a la construcción de plantas de montaje (por ejemplo, de automóviles) parcial o completamente robotizadas. Este proceso conlleva, según sus detractores, la destrucción masiva de puestos de trabajo, mientras que para sus defensores hace posible la satisfacción de las necesidades de una población en constante aumento y lleva aparejado un considerable incremento de la productividad.
Belén Stettler, oriunda de Río Gallegos, Santa Cruz, Argentina, cuenta con 35 años y es Licenciada en Ciencias de la Comunicación Social por la Universidad de Buenos Aires (UBA). A lo largo de sus 13 años de trayectoria en comunicación política, ha trabajado como consultora en Buenos Aires, especializándose en estrategia, investigación y comunicación directa. Ha dirigido equipos de comunicación en diversas campañas. Su experiencia incluye roles importantes en la Obra Social del Personal de Seguridad Pública de Buenos Aires, la Vicejefatura de Gobierno de Buenos Aires, Claves Creativas, Ford Argentina y AkzoNobel, iniciando su carrera en Grupo Suessa Organización Empresaria.


